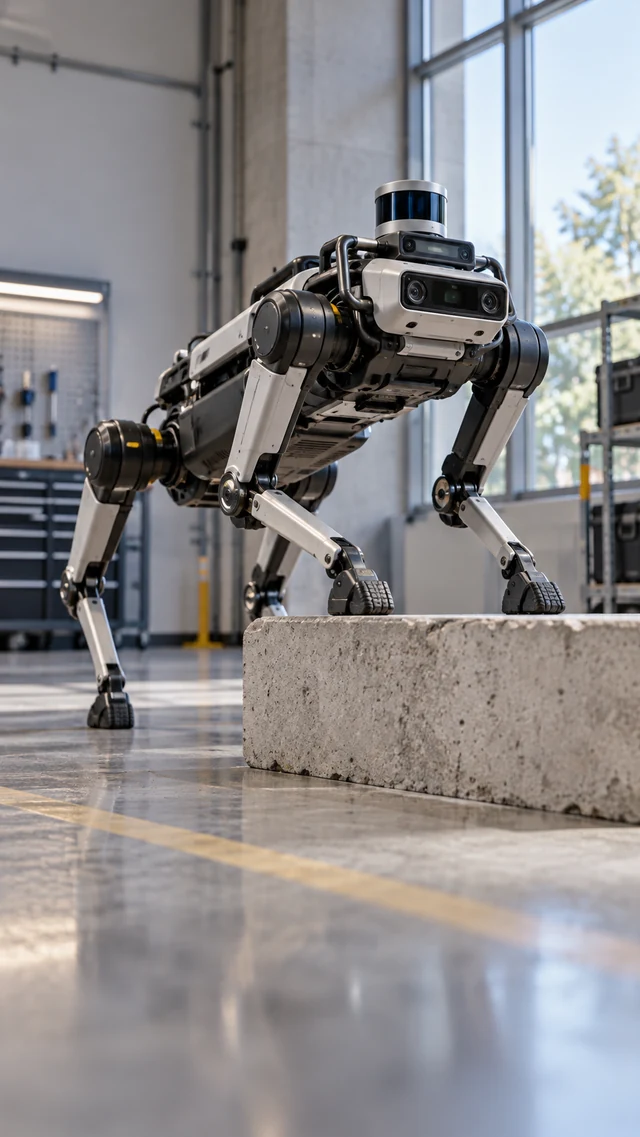
Savais-tu qu'un robot à quatre pattes a appris à franchir des obstacles par parkour ? Les travaux de l'ETH Zurich en deux mille vingt-quatre présentent ANYmal dans des parcours contrôlés. La difficulté n'est pas seulement d'avancer : il faut adapter les appuis au terrain. Les pieds doivent toucher une surface, puis pousser avant qu'un saut ne commence. À la réception, le corps doit rester soutenu. Notre robot générique illustre ces étapes : pas de pattes supplémentaires, pas de mur traversé ni de machine qui flotte sans appui au sol.
L'apprentissage combine des compétences de déplacement et la perception des obstacles. Les essais montrent des passages dans un laboratoire. Cela ne signifie pas qu'un robot peut traverser chaque ruine, battre tous les athlètes ou garantir sa stabilité sur un terrain inconnu, sous n'importe quelles conditions.
L'intérêt tient à cette chaîne : regarder, choisir, prendre appui et retomber correctement. Le parcours doit rester le même d'un plan à l'autre. Une démonstration de mobilité est déjà remarquable sans ajouter une mission inventée ou une supérioritée qui n'a pas été mesurée ici.
Ce que l’on sait
Les démonstrations concernent des parcours de recherche contrôlés. Elles ne garantissent pas le franchissement de tous les terrains ou une supériorité sur les athlètes.
Pour aller à la source
Références consultées le 12 octobre 2026.
Signaler une erreur ou apporter une précision