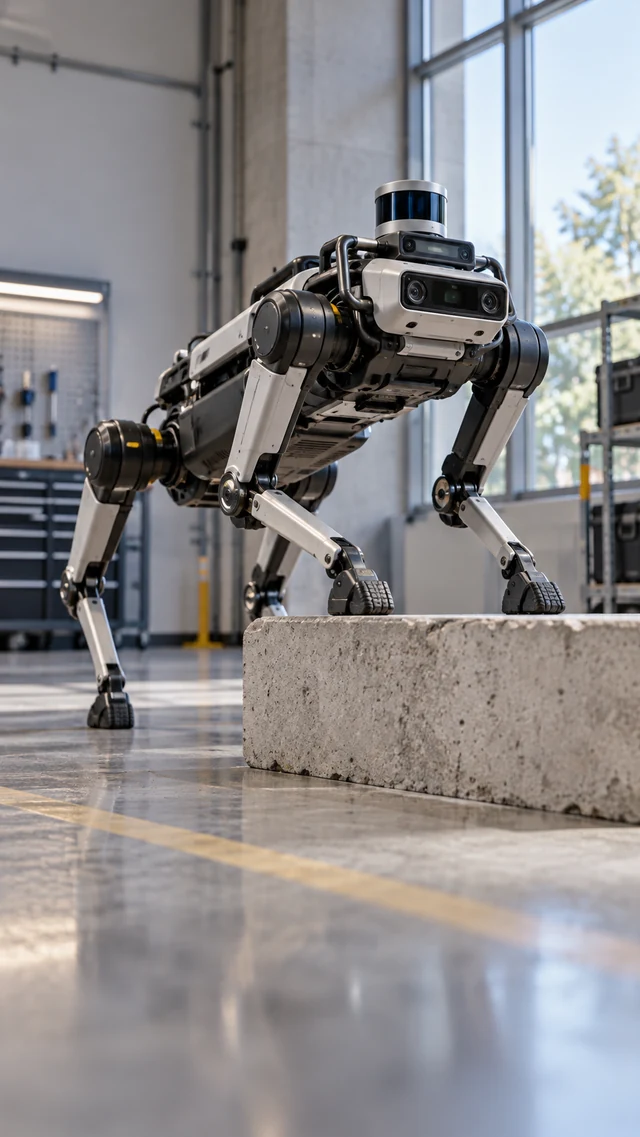
Wussten Sie, dass ein vierbeiniger Roboter gelernt hat, Hindernisse durch Parkour zu überwinden? Die Arbeit der ETH Zürich in zweitausendvierundzwanzig stellt ANYmal auf kontrollierten Wegen vor. Die Schwierigkeit besteht nicht nur darin, voranzukommen: Wir müssen die Unterstützung an den Boden anpassen. Die Füße müssen eine Oberfläche berühren und dann drücken, bevor ein Sprung beginnt. An der Rezeption muss der Körper unterstützt bleiben. Unsere generische Roboter illustriert diese Schritte: keine zusätzlichen Beine, keine Wand gekreuzt oder Maschine ohne Bodenunterstützung schwimmen.
Lernen kombiniert Bewegungsfähigkeiten und Wahrnehmung von Hindernissen. Die Tests zeigen Passagen in einem Labor. Das bedeutet nicht, dass ein Roboter unter allen Bedingungen durch jede Ruine gehen, jeden Athleten schlagen oder seine Stabilität auf unbekanntem Gelände garantieren kann.
Das Interesse liegt in diesem Kanal: beobachten, wählen, unterstützen und richtig zurückgreifen. Der Kurs muss von einem Plan zum anderen gleich bleiben. Eine Demonstration der Mobilität ist bereits bemerkenswert, ohne eine erfundene Mission oder Überlegenheit hinzuzufügen, die hier nicht gemessen wurde.
Was wir wissen
Die Demonstrationen betreffen kontrollierte Forschungsrouten. Sie garantieren nicht die Überquerung aller Terraine oder die Überlegenheit gegenüber Athleten.
Um zur Quelle zu gehen
Referenzen konsultiert am 12. Oktober 2026.
Signaler une erreur ou apporter une précision