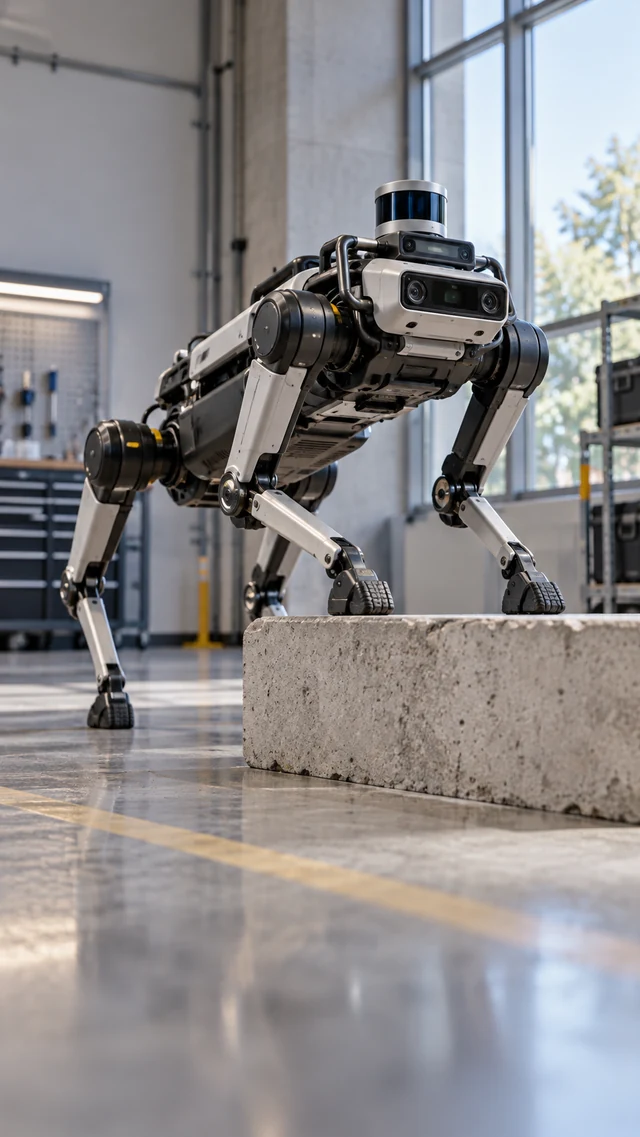
¿Sabías que un robot de cuatro patas aprendió a cruzar obstáculos por parkour? El trabajo de ETH Zurich en dos mil veinticuatro presenta ANYmal en rutas controladas. La dificultad no es solo avanzar: hay que adaptar el soporte al suelo. Los pies deben tocar una superficie y luego empujar antes de que comience un salto. En la recepción, el cuerpo debe permanecer apoyado. Nuestro robot genérico ilustra estos pasos: sin patas adicionales, sin cruzar la pared o flotar a máquina sin apoyo en el suelo.
El aprendizaje combina habilidades de movimiento y percepción de obstáculos. Las pruebas muestran pasajes en un laboratorio. Esto no significa que un robot pueda atravesar cada ruina, vencer a cada atleta o garantizar su estabilidad en un terreno desconocido, bajo cualquier condición.
El interés radica en este canal: ver, elegir, apoyar y retroceder correctamente. El curso debe seguir siendo el mismo de un plan a otro. Una demostración de movilidad ya es notable sin agregar una misión inventada o superioridad que no se ha medido aquí.
Lo que sabemos
Las manifestaciones se refieren a rutas de investigación controladas. No garantizan el cruce de todos los terrenos ni la superioridad sobre los atletas.
Ir a la fuente
Referencias consultadas el 12 de octubre de 2026.
Signaler une erreur ou apporter une précision