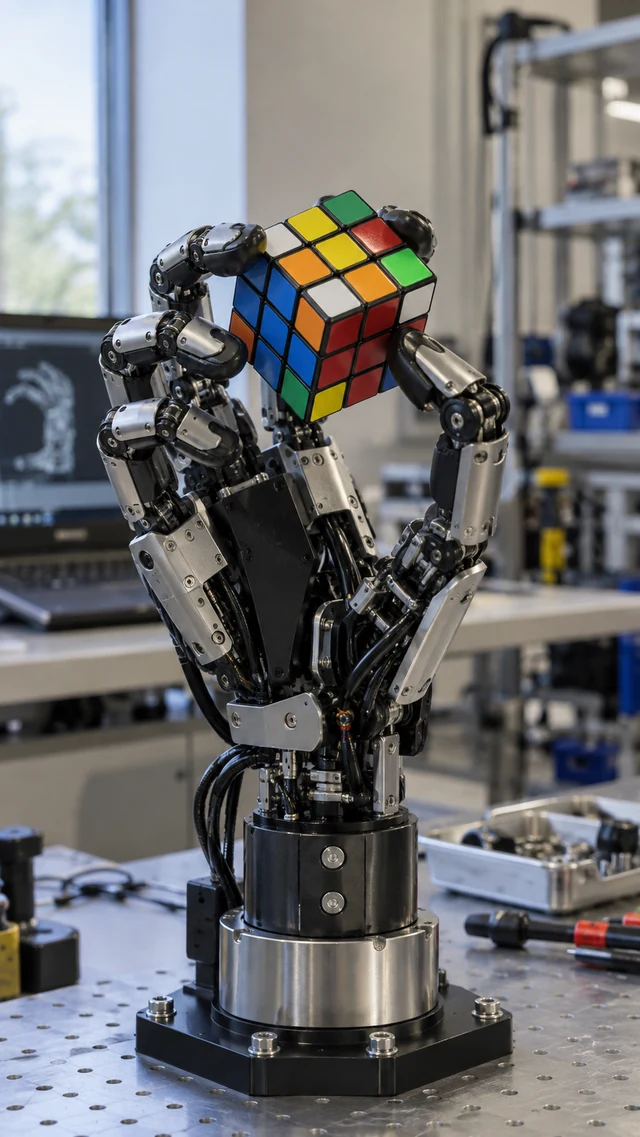
¿Sabías que una mano robótica aprendió a manipular un cubo de Rubik? En dos mil diecinueve, OpenAI presenta una demostración con una mano. La dificultad viene no solo de encontrar movimientos: tienes que ejecutarlos manteniendo el cubo en tus dedos. Un objeto puede deslizarse, moverse o resistir durante una rotación. Por lo tanto, el sistema fue entrenado en simulación con variaciones para preparar la transferencia al hardware. Nuestro cubo sigue siendo un ejemplo: sus caras, colores y enchufes deben permanecer consistentes.
La demostración describe una capacidad de manejo, no un récord de velocidad o un éxito garantizado con cada prueba. Una secuencia exitosa no debe confundirse con una tasa del cien por cien. La mano que se muestra aquí no es el material exacto del laboratorio.
El interés es conectar el aprendizaje virtual y el contacto físico. La mano debe agarrar, girar y reanudar sus soportes antes de continuar. Una imagen no prueba una solución: esta ilustración ilustra la manipulación, y el resultado proviene de la publicación, no de un cubo milagroso.
Lo que sabemos
La demostración de 2019 es sobre la capacidad de manipular. No establece un récord mundial de velocidad o un éxito garantizado en cada prueba.
Ir a la fuente
Referencias consultadas el 12 de octubre de 2026.
Signaler une erreur ou apporter une précision